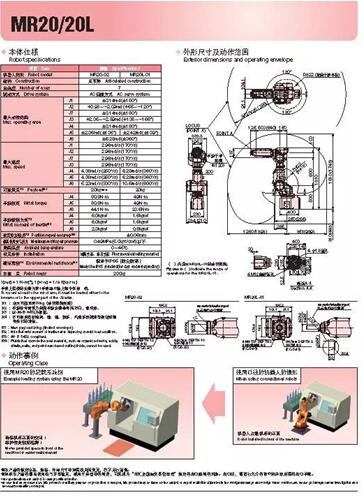
采用可进行更加复杂动作的7轴结构
在以往的6轴结构机器人无法实现应用机器人的狭小空间内以及存在障碍物的地方,也能够运用自如
小巧紧凑的机身与强有力的手臂
可实现节省空间的布局设置。小巧紧凑的机身,充分的搬运能力,可搬运重量20Kg,最大为30Kg(不限定工作范围)
适用的控制装置
FD11
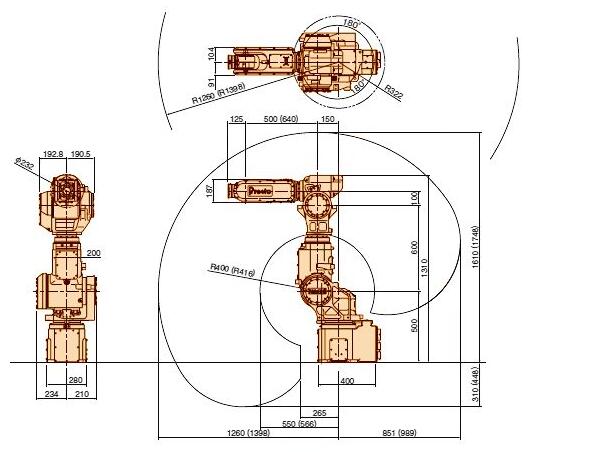
( )内表示MR20L-01的工作范围。
(*1) 本产品的额定功率,规格,外部尺寸等如需改良而变更,恕不另行通告。
(*2) 如果本产品的最后使用者与军事相关,或用于兵器等的制造,可能成为“外汇及国际贸易法”规定的出口限制的对象。出口时,请进行充分的审查和办理所需的出口手续。
|
型号 |
MR20-02 |
MR20L-01 |
|
|
结构 |
关节型 |
||
|
自由度 |
7 |
||
|
驱动方式 |
AC伺服方式 |
||
|
最 |
JT1 |
±3.14rad (±180°) |
|
|
JT2 |
+.96~-2.09rad (+55~-120°) |
||
|
JT7 |
±3.14rad (±180°) |
||
|
JT3 |
+2.35~-2.89rad (+135~-166°) |
||
|
JT4 |
±3.14rad (±180°) |
||
|
JT5 |
±2.35rad (±135°) |
±2.42rad (±139°) |
|
|
JT6 |
±6.28rad (±360°) |
||
|
最 |
JT1 |
2.96rad/s (170°/s) |
|
|
JT2 |
2.96rad/s (170°/s) |
||
|
JT7 |
2.96rad/s (170°/s) |
||
|
JT3 |
2.96rad/s (170°/s) |
||
|
JT4 |
4.36rad/s (250°/s) |
6.28rad/s (360°/s) |
|
|
JT5 |
4.36rad/s (250°/s) |
6.28rad/s (360°/s) |
|
|
JT6 |
5.23rad/s (300°/s) |
10.5rad/s (360°/s) |
|
|
可搬重量 |
20kg*1 |
20kg |
|
|
手腕扭矩 |
JT4 |
80.8N・m |
49N・m |
|
JT5 |
80.8N・m |
49N・m |
|
|
JT6 |
44.1N・m |
23.5N・m |
|
|
手腕惯性力矩*2 |
JT4 |
6.0kg・m2 |
1.6kg・m2 |
|
JT5 |
6.0kg・m2 |
1.6kg・m2 |
|
|
JT6 |
2.3kg・m2 |
.8kg・m2 |
|
|
位置重复精度 |
±.06mm |
||
|
最高使用空气压力 |
0.49MPa (5.0kgf/cm2)以下 |
||
|
周围温度 |
0~45°C |
||
|
设置条件 |
落地式,吊挂式 |
||
|
耐环境性*3 |
等同于IP65(防尘防水) |
||
|
主机重量 |
230kg |
||
1[rad] = 180/π[°],1[N・m] = 1/9.8[kgf・m]
臂上的负荷搭载位置为第1臂或J3轴上部。
(*1)最大可搬运重量30kg(限定工作范围)